Logo
language switch

开发工具

查看小脑运控与大脑操作项目的网站和开源代码,并按开发路径进入动作、操作与技能开发。

小脑 · 运动控制

动作重定向、强化学习与全身运动部署

通用控制模型

LeMotion

了解全身运动能力、动作创作与遥操作,找到小脑开发的起点。
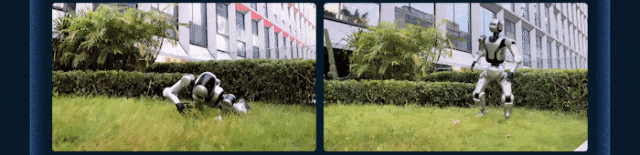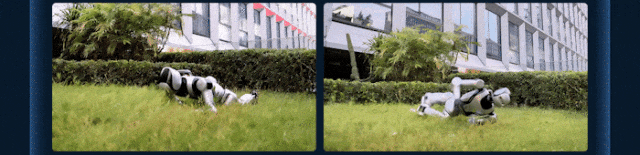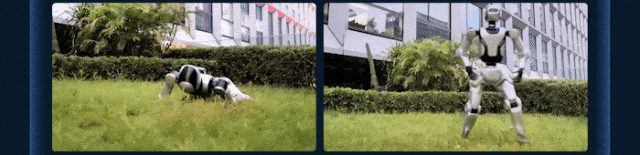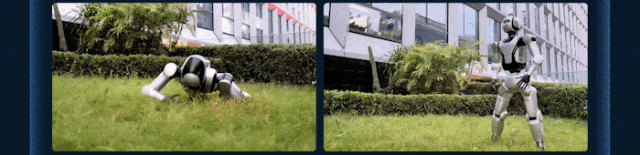
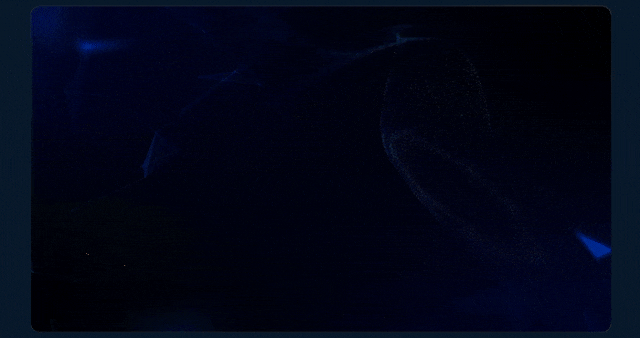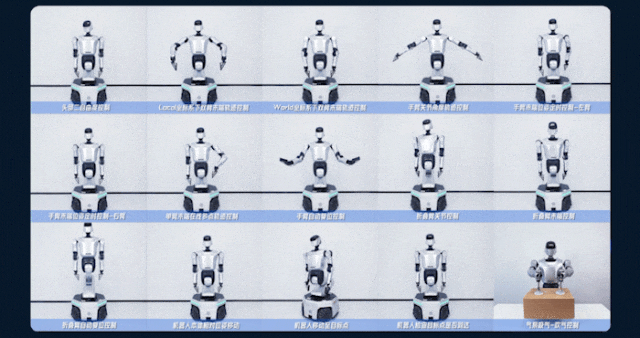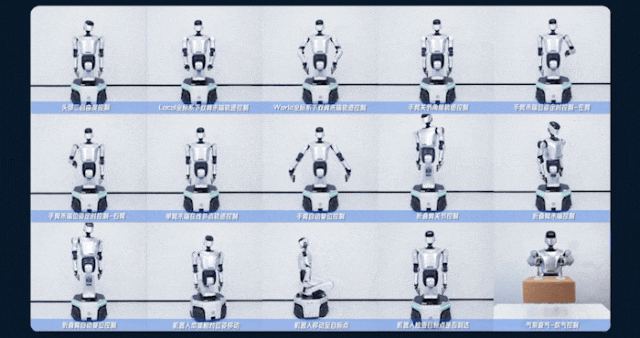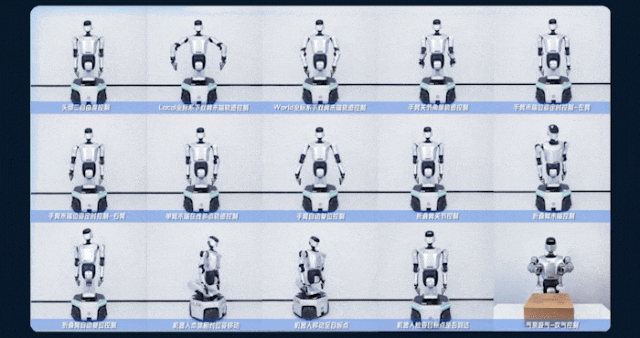
LeMotion 运控演示LeMotion 运动控制演示
LeMotion 运动控制演示

大脑 · 操作

操作模型、训练与真机部署

工业垂域模型

Kuavo-VLA

面向通用工业操作任务;结合操作示教数据与工具链开展后训练。

Kuavo-VLA 操作演示
Kuavo-VLA 操作演示
操作模型工具链

LeTools-Learning

串联数据采集、处理、模型训练与真机部署,完成操作任务开发。

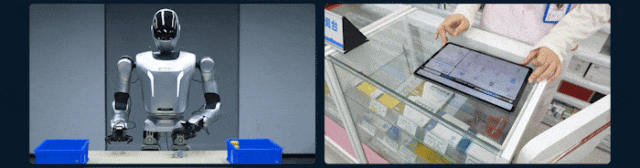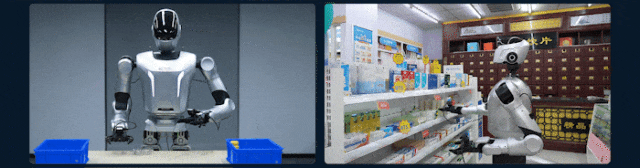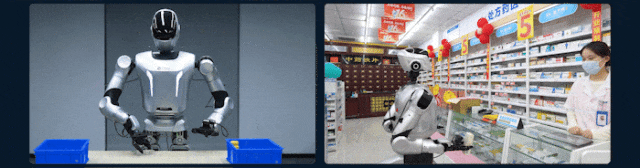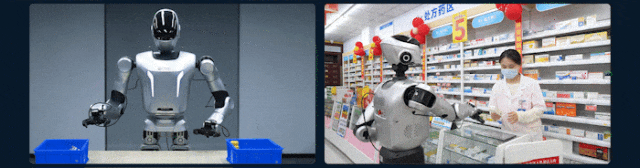
操作技能训练与执行演示
操作技能训练与执行演示
技能工具链

LeTools Skills

复用原子技能、接入操作模型,并开发和验证新的机器人技能。

LeTools Skills 技能演示
LeTools Skills 技能演示

技能 · 应用开发部署

AI 辅助开发、任务编排与批量部署

桌面 AI 编程助手敬请期待

Agent Studio

AI 驱动案例开发

Agent Studio 案例开发演示
Agent Studio 案例开发演示
入口尚未开放
具身软件平台敬请期待

Taskor

面向任务编排、批量部署与作业管理。

Taskor 任务编排演示
Taskor 任务编排演示
入口尚未开放

开发路径

从数据、基础模型到开发工具,完成动作、操作技能与场景应用开发。

实践指南

从常见开发问题出发,找到对应的项目与演示。

Q1

不会写代码,能做一支自己的机器人舞蹈吗?

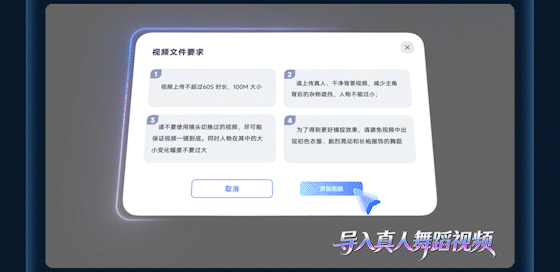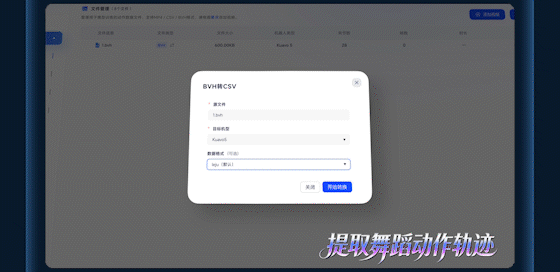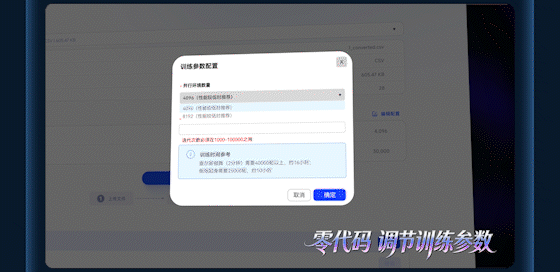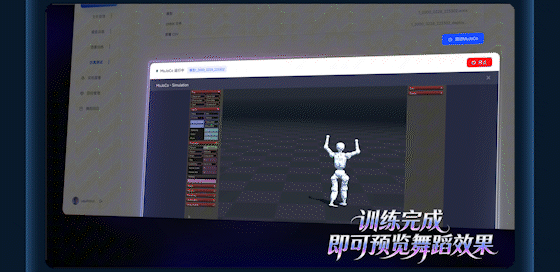
通过舞蹈创作平台导入视频、可视化调整参数,再训练与部署,完成动作创作。

舞蹈创作平台:可视化调整训练参数
舞蹈创作平台:可视化调整训练参数
Q2

如何上手强化学习?

选取适配机型的动作数据,按 Leju-GMR → LejuLab-Train → LejuLab-Deploy,完成动作重定向、仿真训练与真机部署。

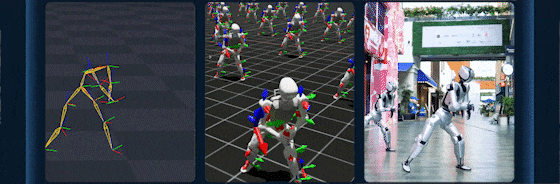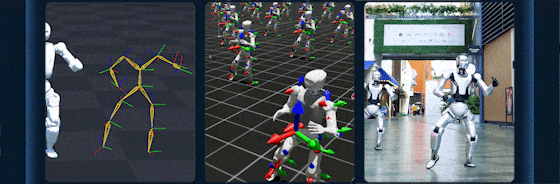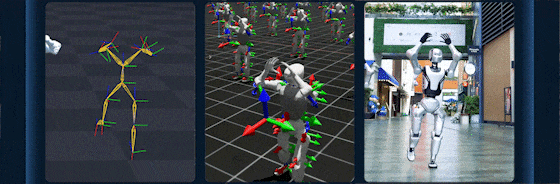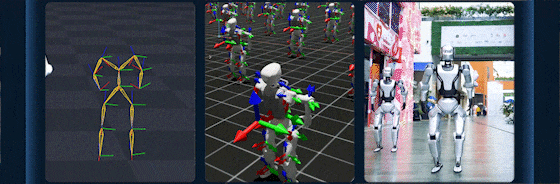
动作重定向、训练与真机演示
动作重定向、训练与真机演示
Q3

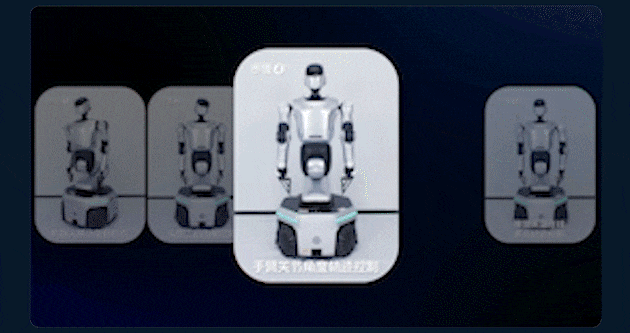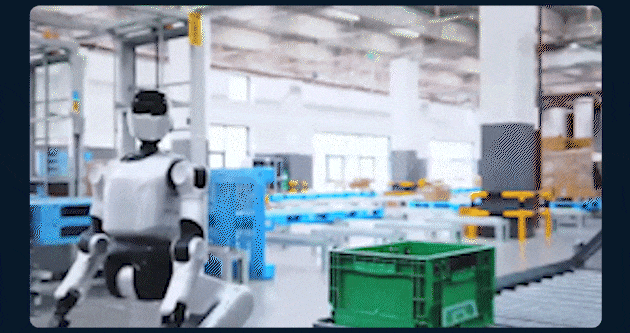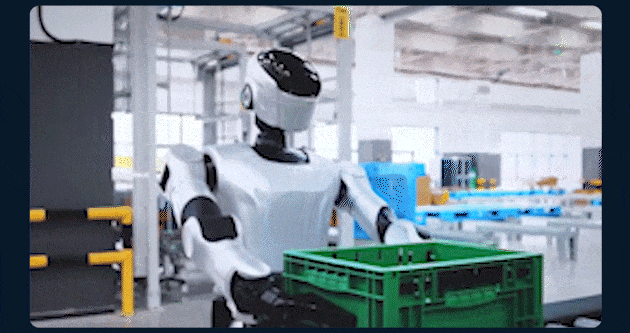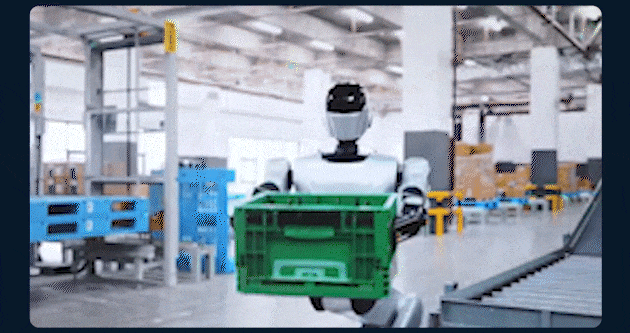
怎样让机器人学会分拣、取放或上下料?

选择已有操作数据或采集任务示教,通过 LeTools-Learning 完成模型训练与真机部署。
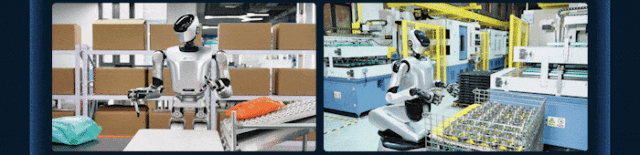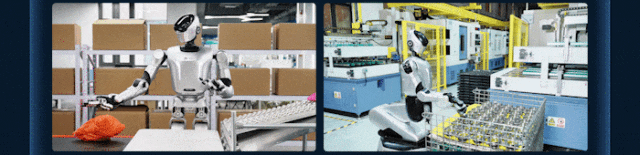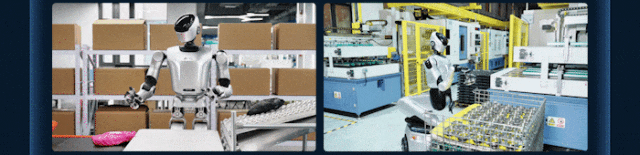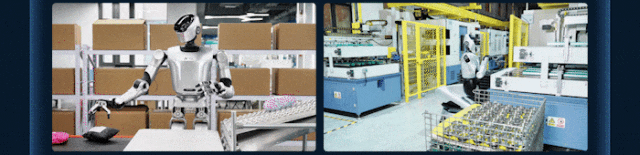
操作技能训练与执行演示
操作技能训练与执行演示
Q4

大小脑如何协同完成任务?

由大脑生成操作策略、小脑执行全身动作,结合操作模型工具链与 LeMotion,开发移动取放、搬运等协同任务。
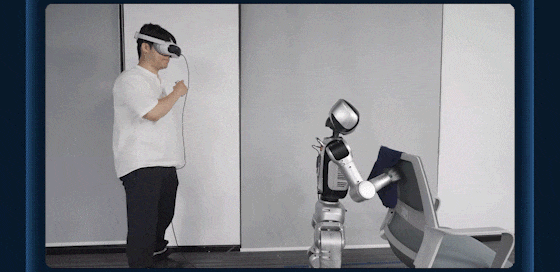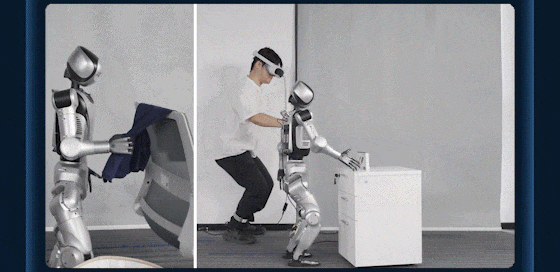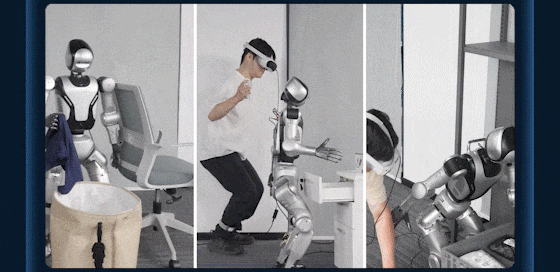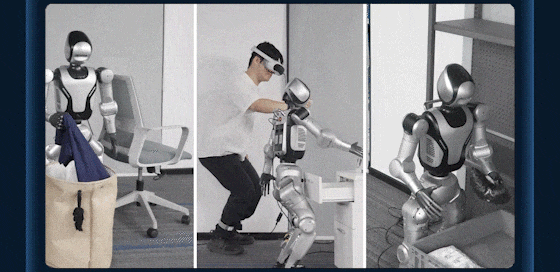
大小脑协同任务演示
大小脑协同任务演示